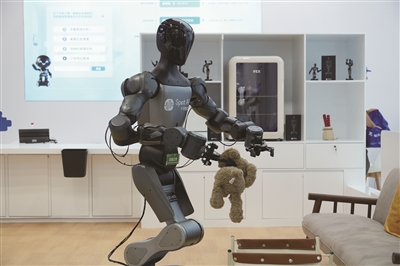
机器人识别物品并放到指定位置
商报记者 黄诗睿
在宁德时代中州基地的动力电池PACK产线上,一台外观冷峻、线缆外露的机器人Moz1,正在执行电池包下线前一系列最终功能测试,将带有数百伏高压的测试插头精准地插接到电池包指定位置。
这台名叫“小墨”的机器人,由一家名为千寻智能的公司研发。在行业纷纷追求“愈发像人”的机器人时,千寻智能走了一条截然不同的路——不做灵巧手、不装双腿、用“脏数据”训练模型。在千寻智能看来,他们要造的“新人类”,首先得是一个能干活的。
“够用就好”的本体哲学
电池包下线前的最终功能测试在过去很长一段时间内都由人工操作,产线工人不仅面临高压打火风险,也存在效率与质量不稳定等问题。“小墨”能接住这道活,靠的是毫米级精度的力控关节以及面对变化时自主调整姿态的能力。
据了解,Moz1是千寻智能于去年6月发布的国内首款高性能全身力控人形机器人,搭载了企业自研的力控传感器一体化集成方案以及全球功率密度最高的一体化力控关节。“力控主要是延伸夹爪的感知能力,比如分拣药片时胶囊一捏就碎,力控让夹爪在接触瞬间减速,恰好捏住又不捏碎。”
自主调整姿态的能力则来自Moz1搭载的端到端VLA(视觉—语言—动作)模型。“这套模型让机器人具备强大的环境感知与任务泛化能力,比如在面对来料位置偏差、插接点位变化等不确定性时能够实时修正操作姿态。”千寻智能方面透露,目前其插接成功率已稳定在99%以上,作业节拍达到熟练工人水平,单日工作量更是实现了三倍提升。
在具备这些能力的基础上,千寻智能又围绕作业场景的实际需求,在硬件形态上做了大量有针对性的取舍。行业里,灵巧手几乎是高端人形机器人的“标配”,但Moz1的手臂末端装配的却是夹爪或简单的三指结构。同样的考量贯穿到底盘设计,轮式底盘能更好地适配工业环境。
连续两代产品都是这个配置,千寻智能的理由很直接:“因为‘成本翻十倍只完成了剩余20%的任务’,所以不做灵巧手;因为‘在工厂不需要爬楼梯,轮式底盘还能塞进算力单元’,所以不做双足。”
但这并不意味着企业放弃了更高级的机器人形态。在2026世界人工智能大会上,千寻智能自研的新一代商用服务机器人Moz2首次公开亮相,搭载全向舵轮底盘与折叠腿部结构、仿生手臂和三指灵巧手。据千寻智能方面介绍,Moz2面向商超、酒旅、办公楼宇等场景,是千寻智能“先工业、再商服、后家庭”三步走战略的关键落子。
用“脏数据”喂出通用模型
硬件做减法,大脑却在做加法。行业里常把机器人的一个老毛病称作“金鱼记忆”——做一步忘一步,任务一旦被打断就无法接续,这主要是因为机器人更擅长执行局部动作,对整体任务、上下文和环境变化的理解还不够。
千寻智能自研的Spirit v1.6具身基座模型较好地解决了这一难题,其采用VLA与世界模型深度融合的架构,通过增强任务上下文理解、长程规划和动态调整能力,让机器人能够记住目标、理解进度,并根据现场变化继续完成任务。
搭载该模型后,千寻机器人的任务链条明显变长。“在收拾客厅这类任务中,机器人不仅要识别可乐、碗、垃圾、玩具等物品,分别规划放入冰箱、洗碗机、垃圾桶和指定位置,还要在出现物品挪动或冰箱门未关严等情况时重新作出判断。”千寻智能方面表示,过去他们的机器人像是“听到一句话做一个动作”,现在更像是“记住要办什么事,边做边判断下一步该怎么做”。
支撑这颗大脑进化的,是千寻智能对真实数据的获取。据了解,企业坚持从真实场景中采集包含各种干扰和失败案例的“脏数据”,比如瓶子没抓稳掉了、目标被遮挡了、执行过程被打断了,“这些不完美的片段才是模型真正学会应对真实世界的关键。”
能力的提升,最终要落到场景中验证,千寻智能方面表示,工业场景更强调安全性、稳定性和任务价值,因此先从电池产线等真实制造环境切入,让Moz1在长期运行中验证可靠性和模型对非结构化任务的适应能力。在工业场景积累的基础上,企业推出Moz2,面向商超、酒旅、办公楼宇等更开放的公共环境。
在千寻智能方面看来,人形机器人的本体不必和人长得一模一样,但必须理解物理世界的因果关系,必须能在真实环境中稳定地完成任务。在“先工业、再商服、后家庭”的路径上,千寻智能正在用一副“够用就好”的具身本体,让“新人类”走进真实的工作场景。